Решения для образования и исследований
Учащиеся осваивают робототехнику на том же оборудовании, что работает на заводах и в лабораториях: промышленные роботы KUKA, коботы, мобильные платформы и системы машинного зрения. Практика на реальных задачах — от программирования траекторий до мини-производственной линии — готовит операторов, наладчиков и инженеров, которых сегодня ищет промышленность. Для научных групп — платформы для исследований в области ИИ и шагающей робототехники.
Учебная ячейка на промышленном роботе
Что это
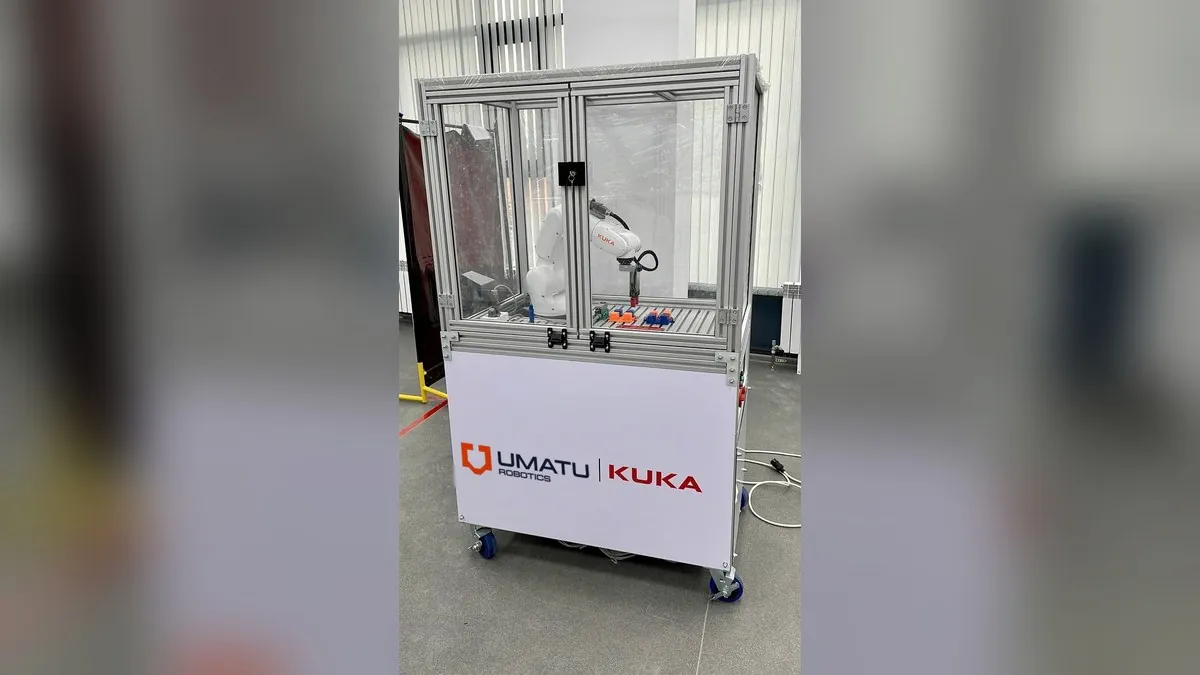
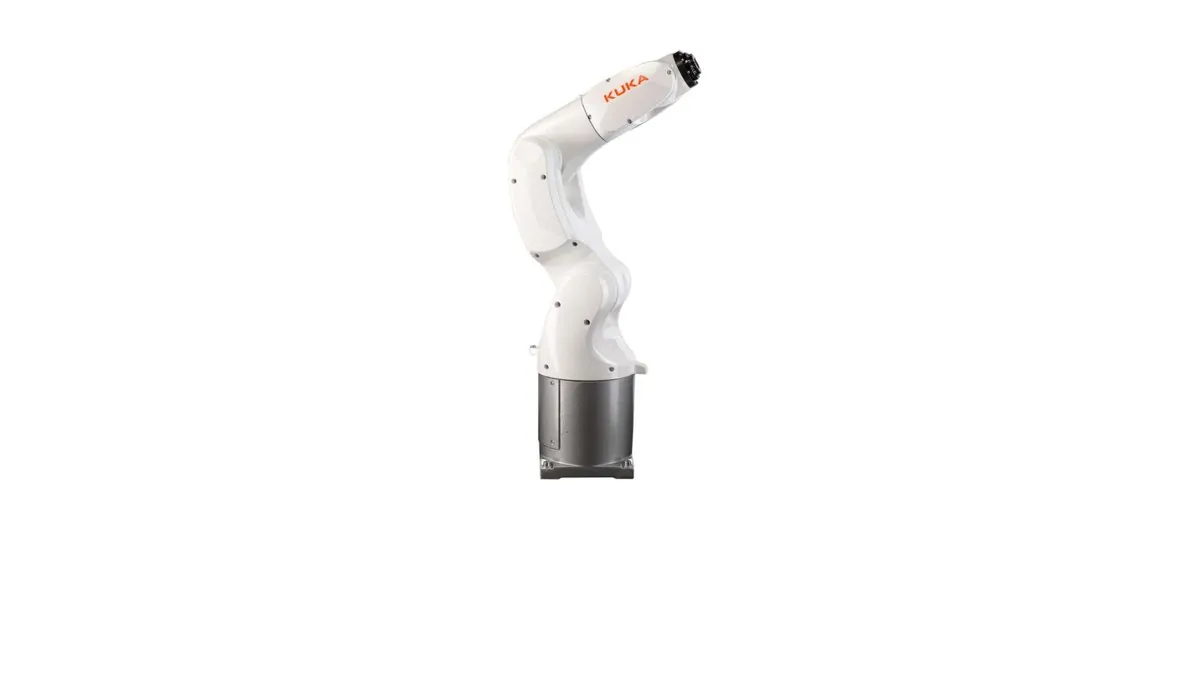
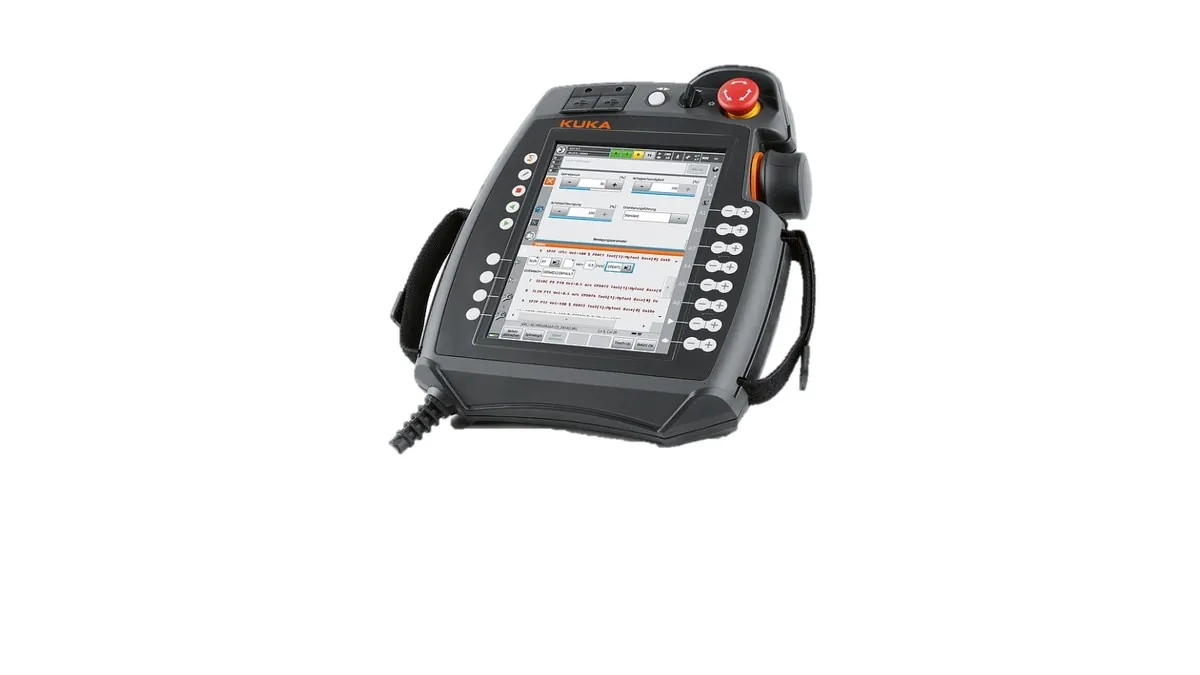
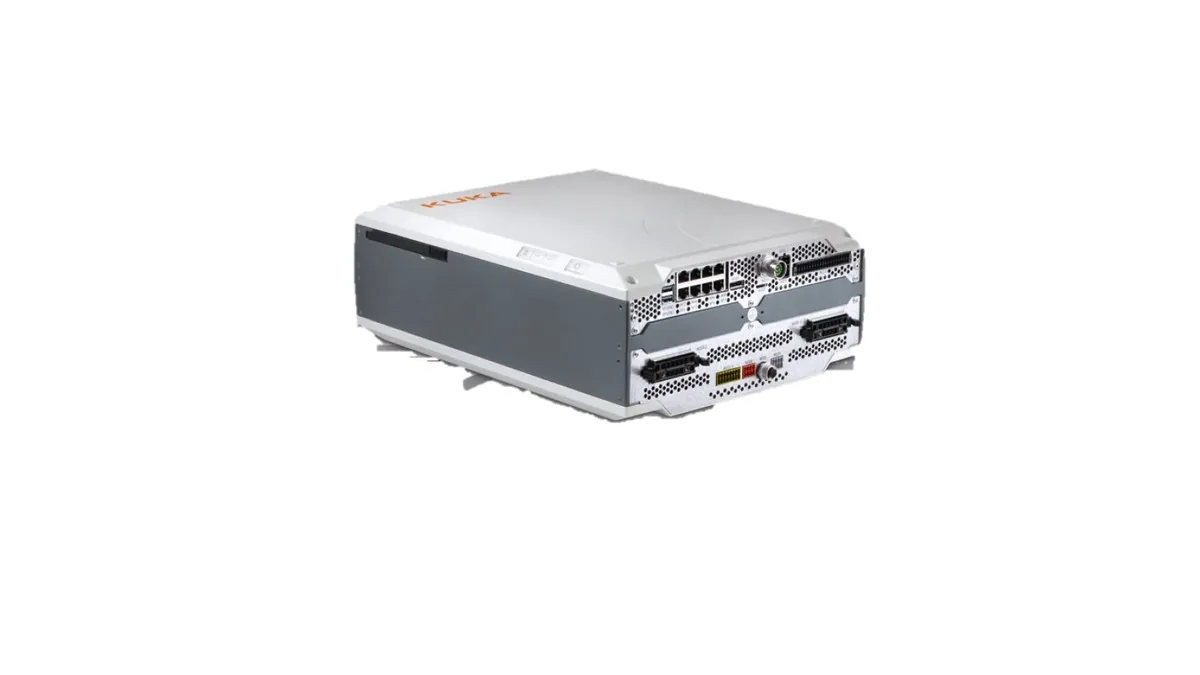
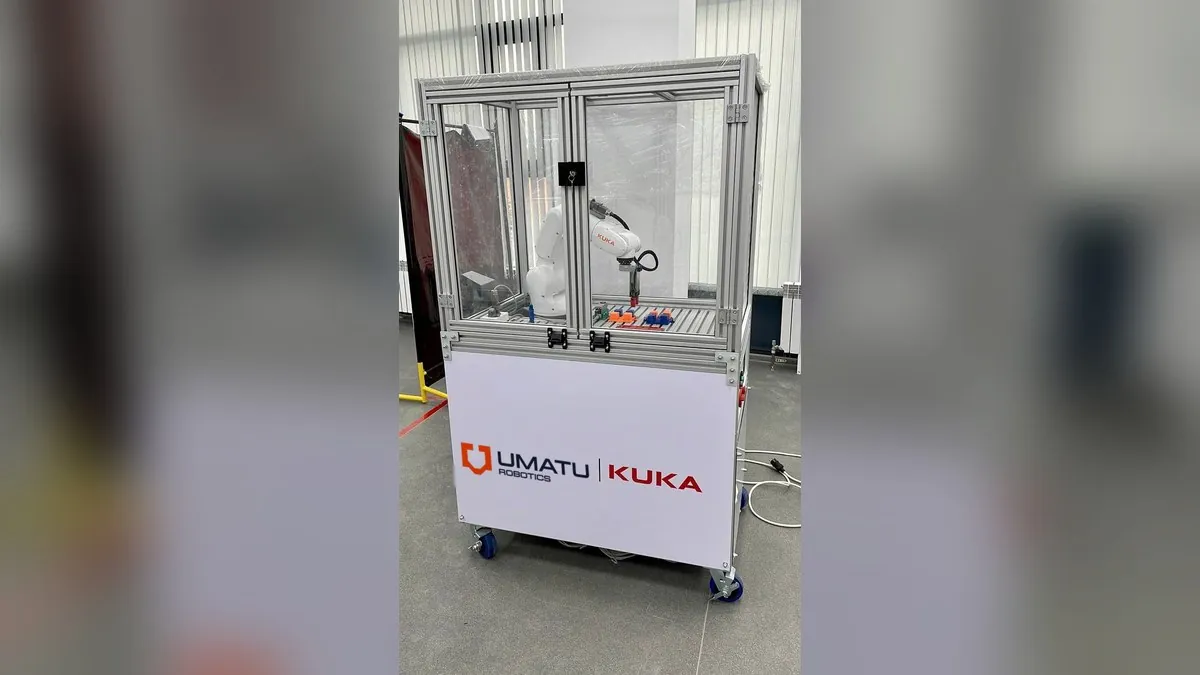
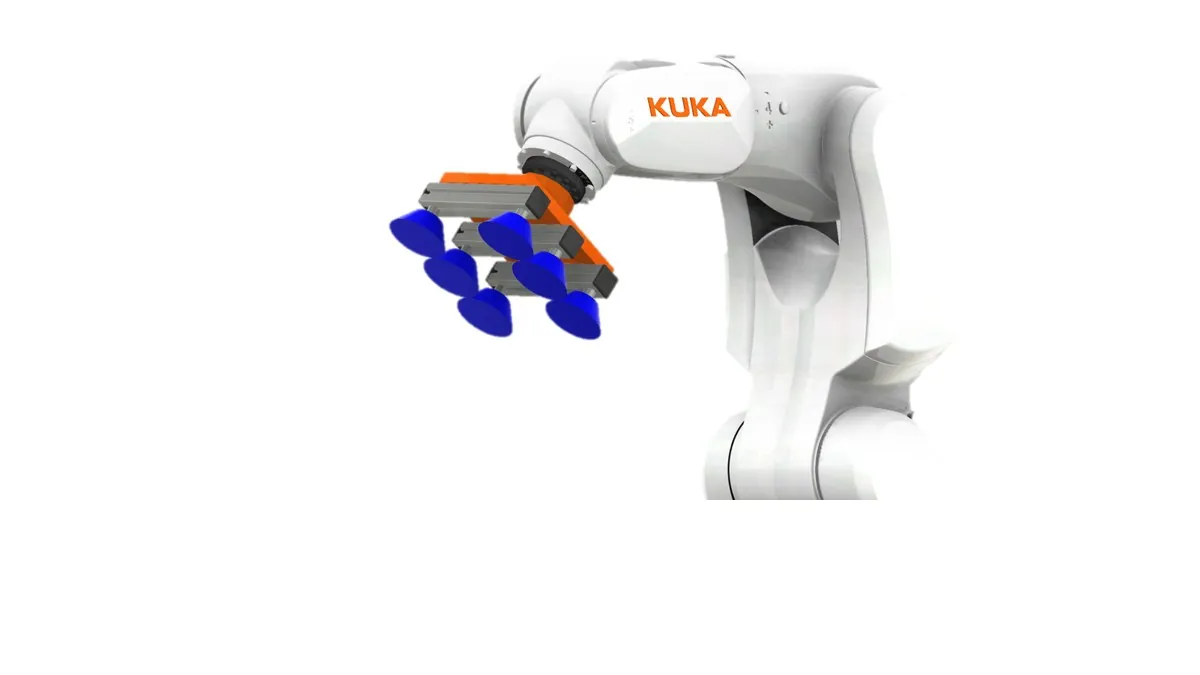
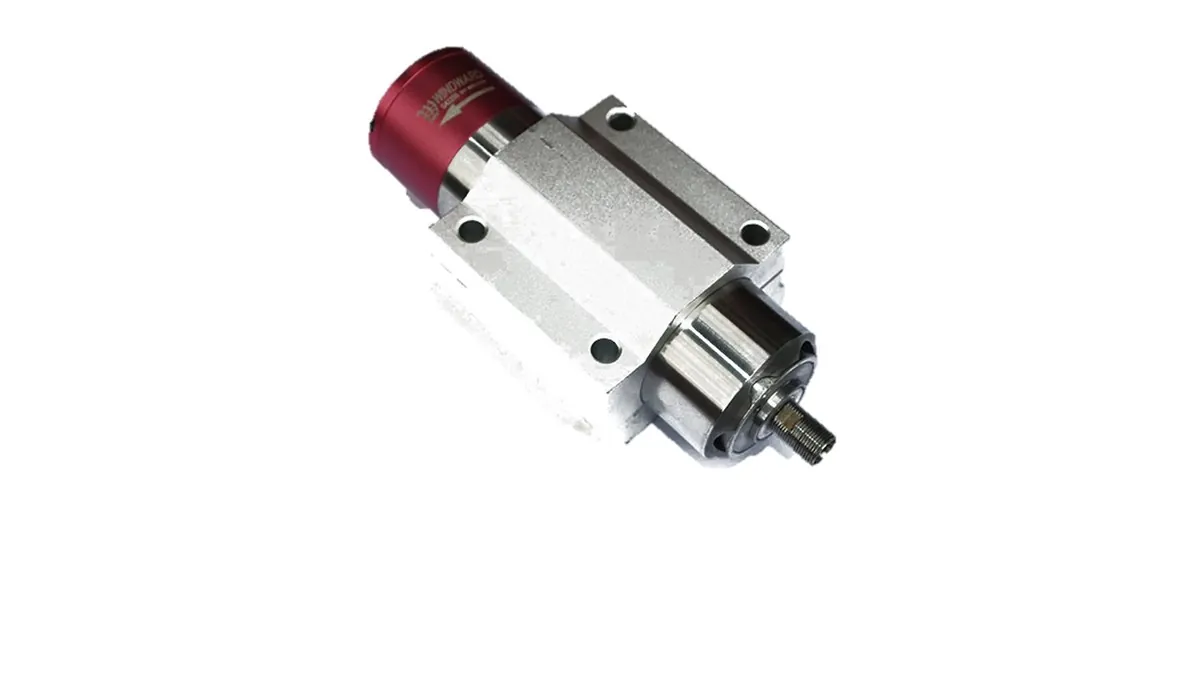
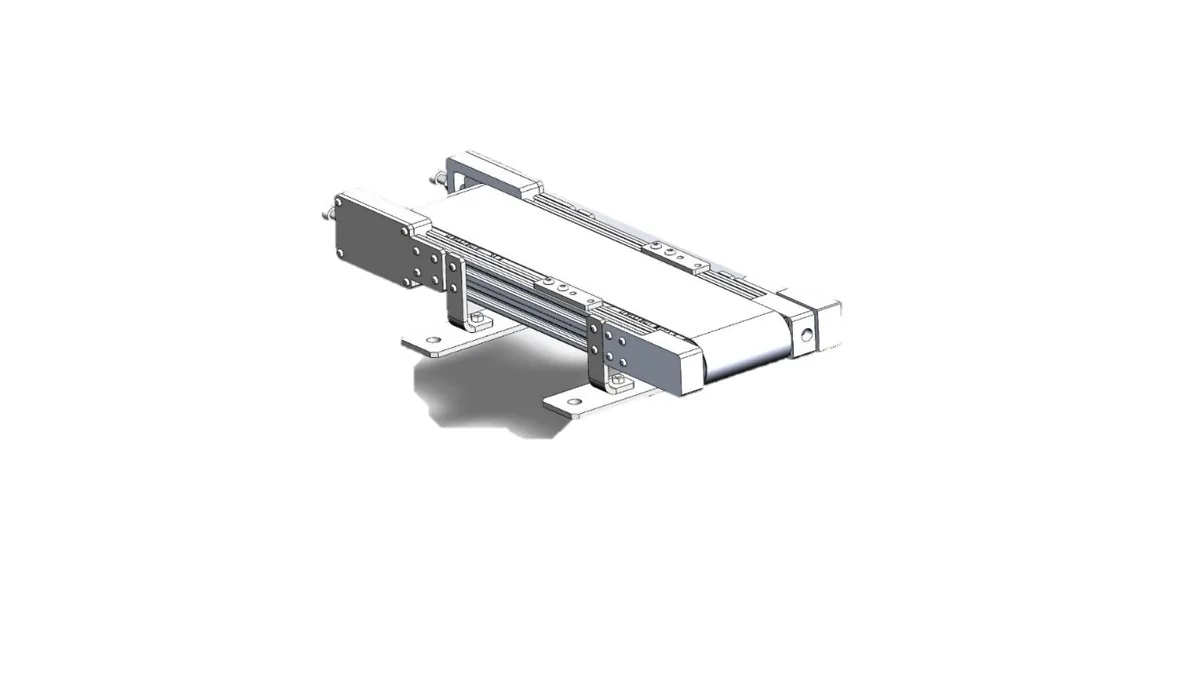
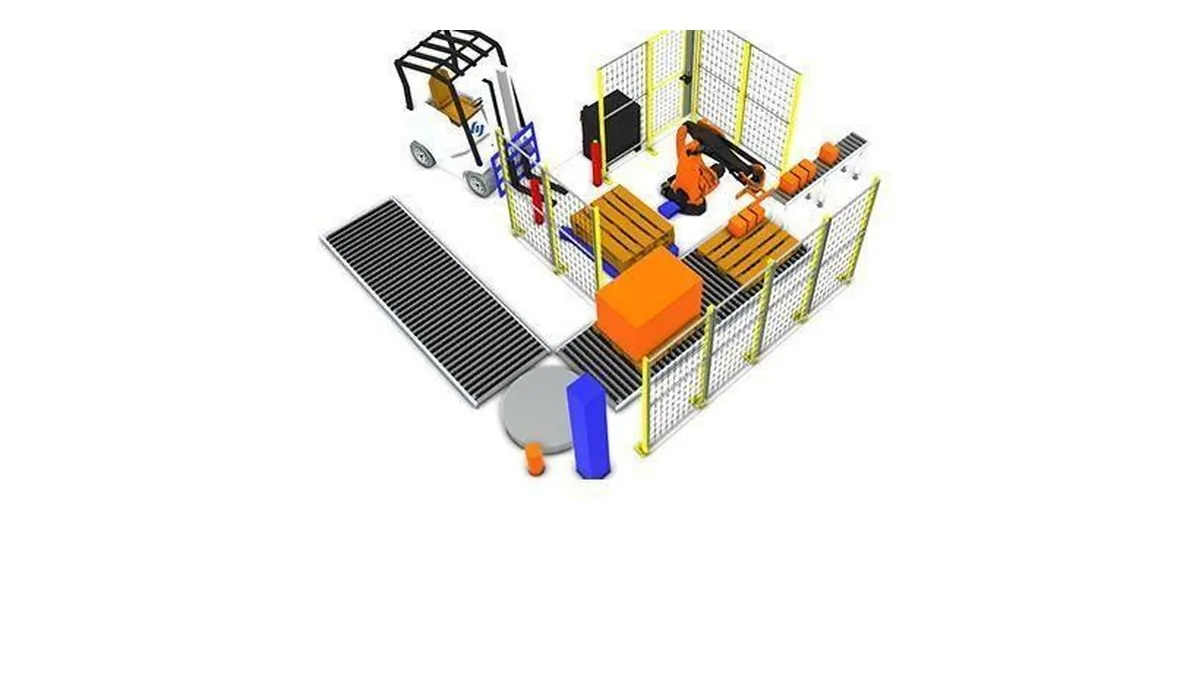
Готовая учебная ячейка на промышленном роботе KUKA: робот, контроллер, пульт, защитное ограждение и учебный стол со сменной оснасткой. Комплектация собирается под уровень учебного заведения и расширяется модулями.
Как это работает
Учащиеся программируют робота с пульта и в KUKA.WorkVisual, отрабатывают манипулирование, паллетирование, фрезерование, работу с конвейером, ПЛК и системой технического зрения, которая распознаёт не менее трёх типов деталей. Перед запуском на реальном роботе программы проверяют в симуляторе KUKA.Sim.
Состав комплекта
Где применяется
- Колледжимастерские, демо-экзамен, WorldSkills Industrial Robotics
- Вузылаборатории, практика, исследовательские проекты
- Школы и дворцы школьниковпрофориентация и инженерные классы
- Предприятиякорпоративное обучение операторов и наладчиков
Настольные манипуляторы
Что это
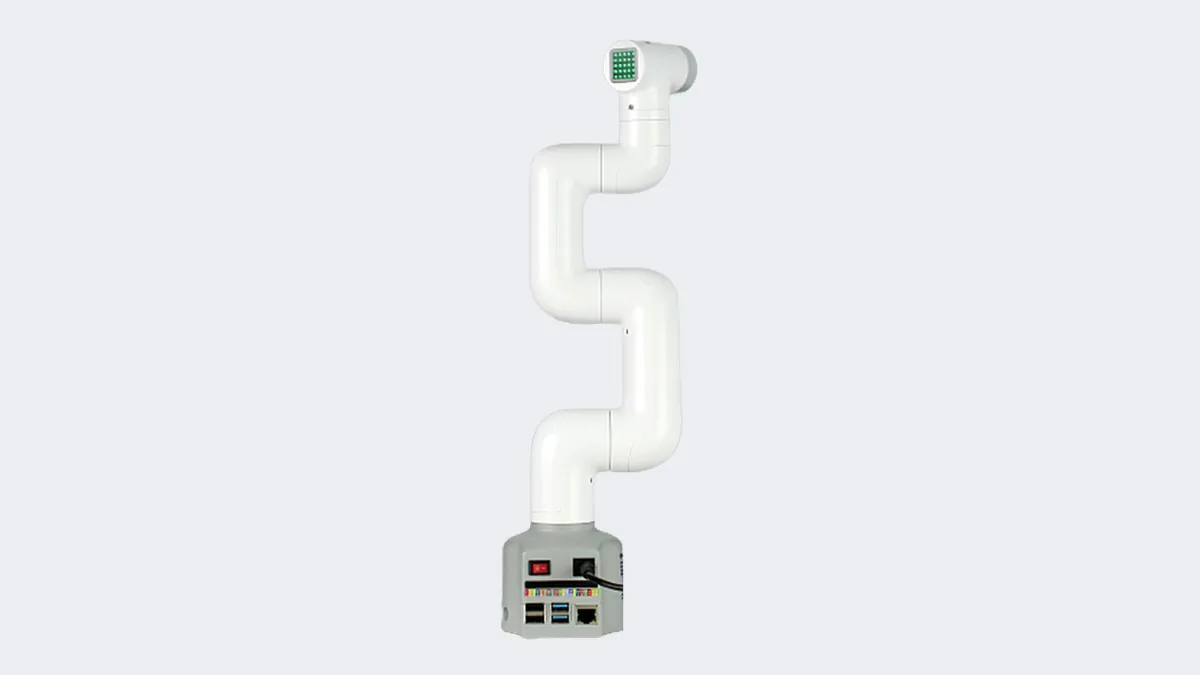
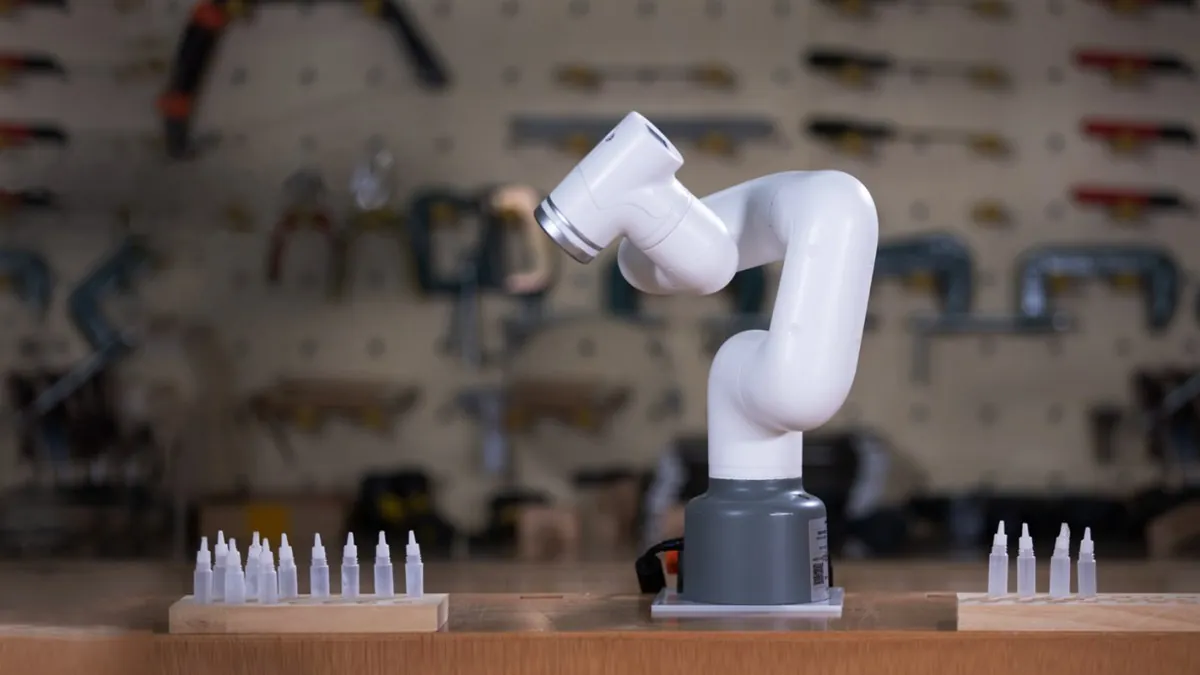
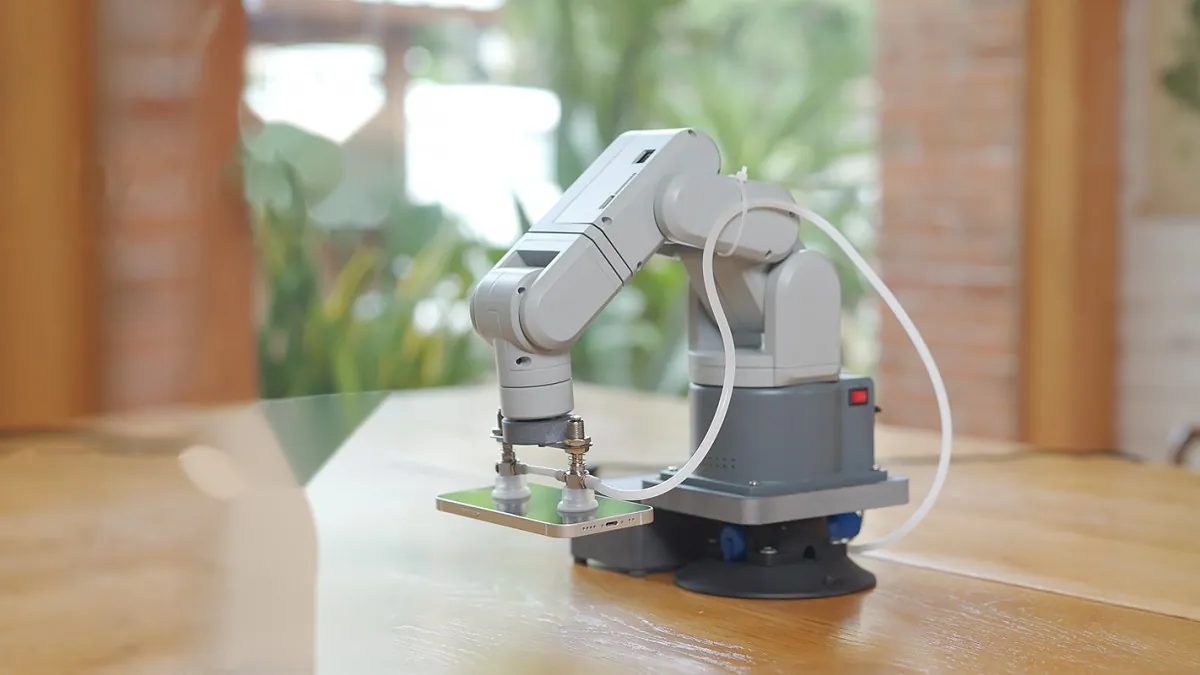
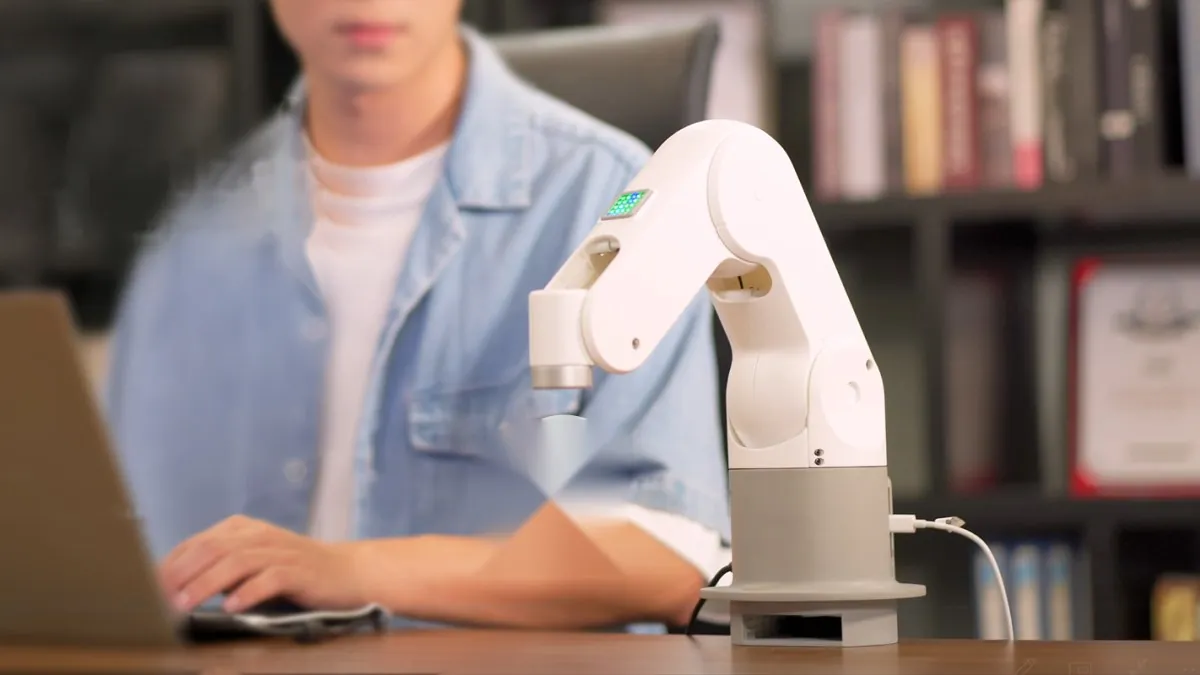
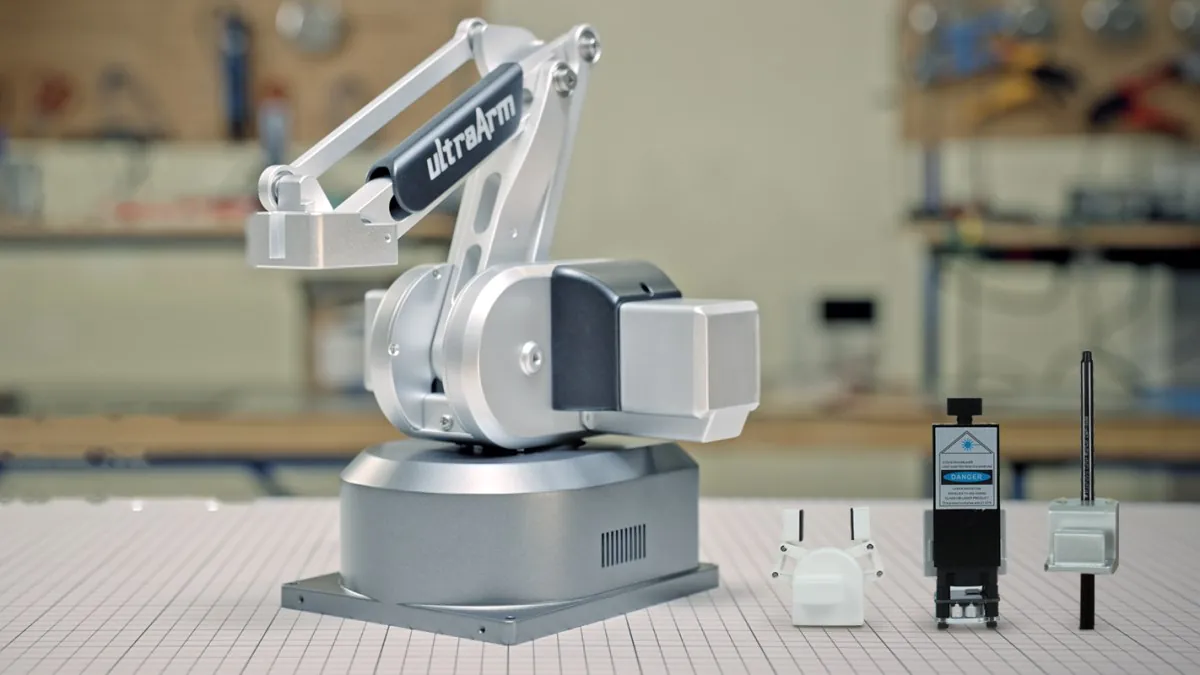
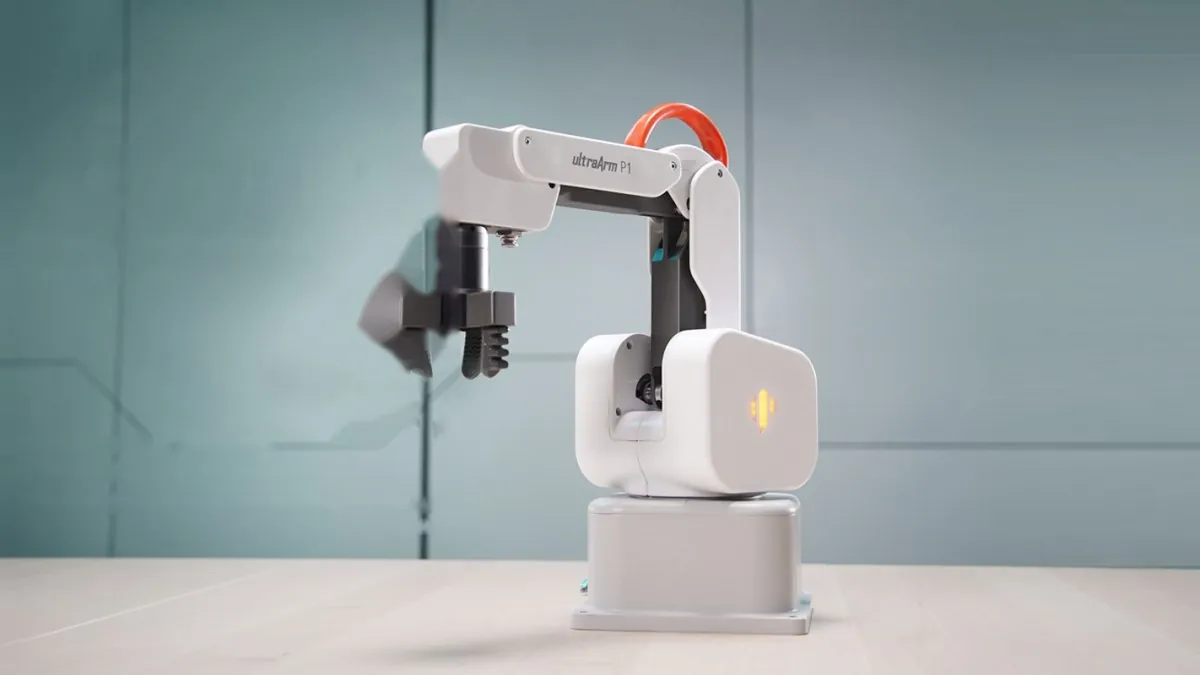
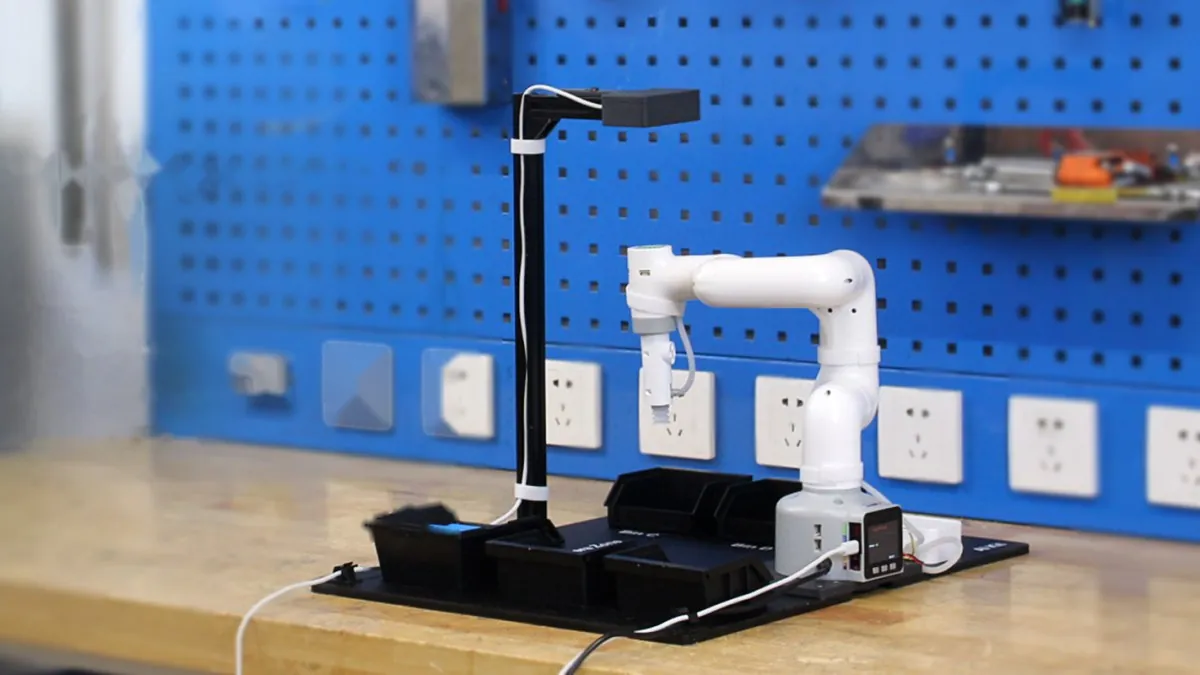
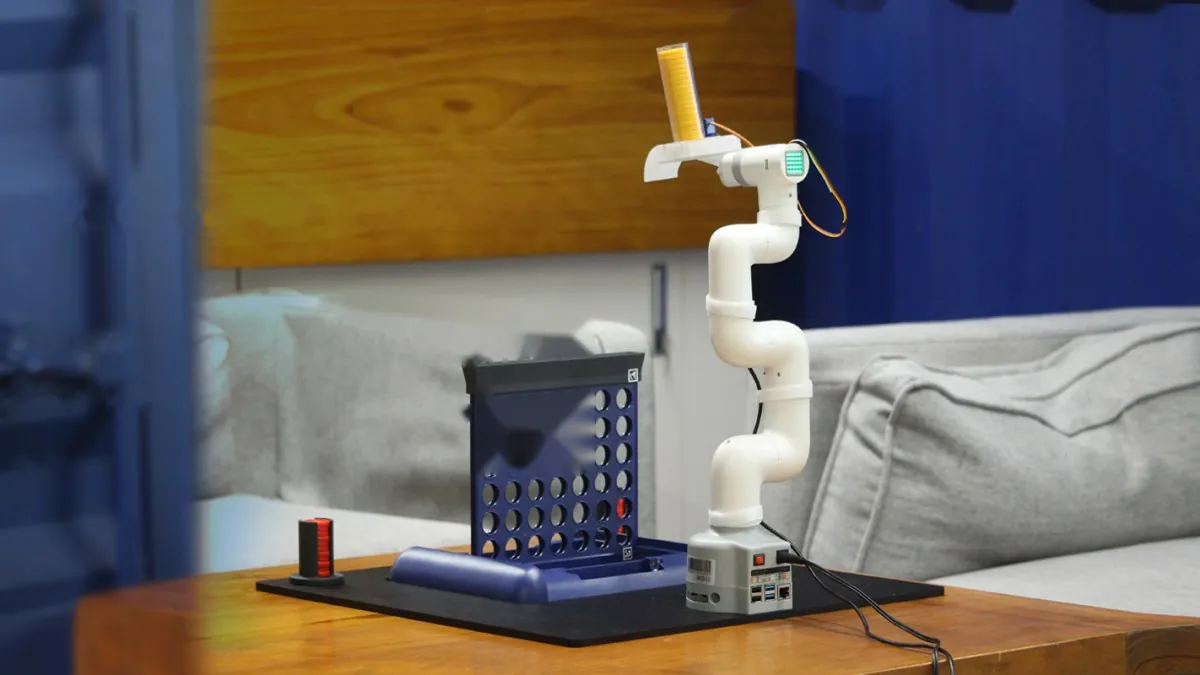
Компактные 4- и 6-осевые манипуляторы для учебного стола. Работают от встроенного Raspberry Pi или от ПК, программируются от визуальных блоков до Python и ROS.
Как это работает
Каждый учащийся или пара работает со своим роботом: изучает кинематику, траектории, захват и перемещение предметов. Модели используют общие аксессуары Elephant Robotics: захваты, присоски, камеры.
Модели в направлении
Где применяется
- Школы и STEM-классыпервое знакомство с робототехникой через визуальное программирование
- Колледжипрактика по программированию роботов и мехатронике
- Вузыкинематика, Python и ROS на реальном оборудовании
Учебные наборы: зрение, ИИ, мини-линия
Что это
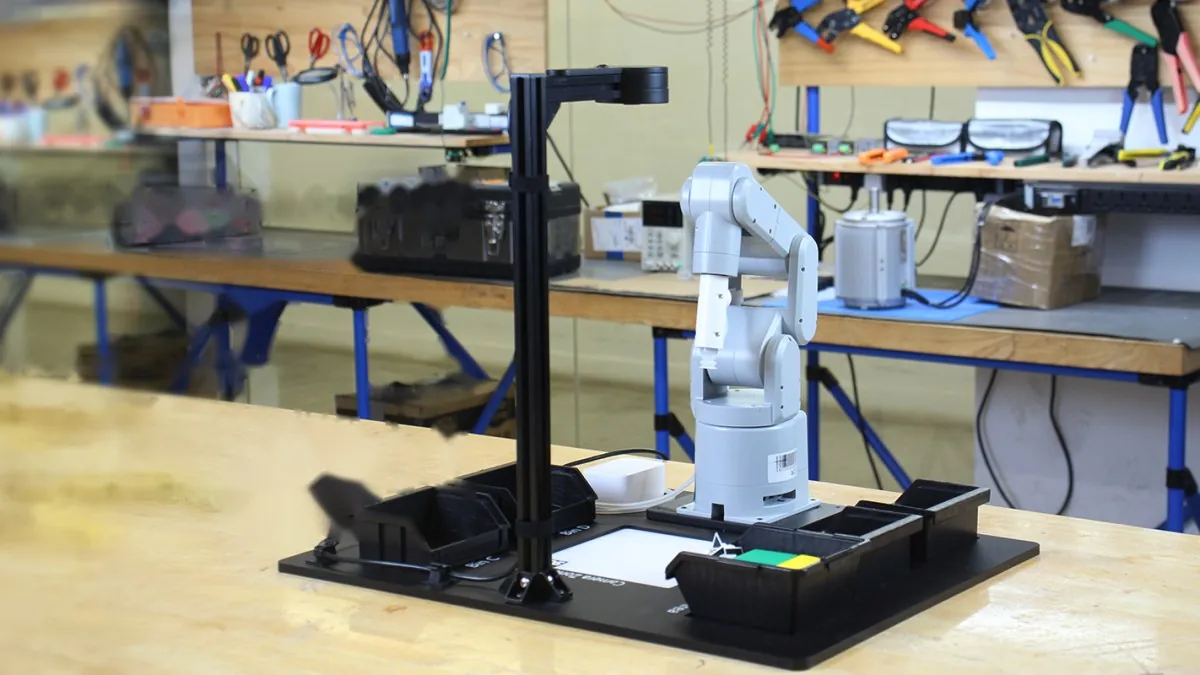
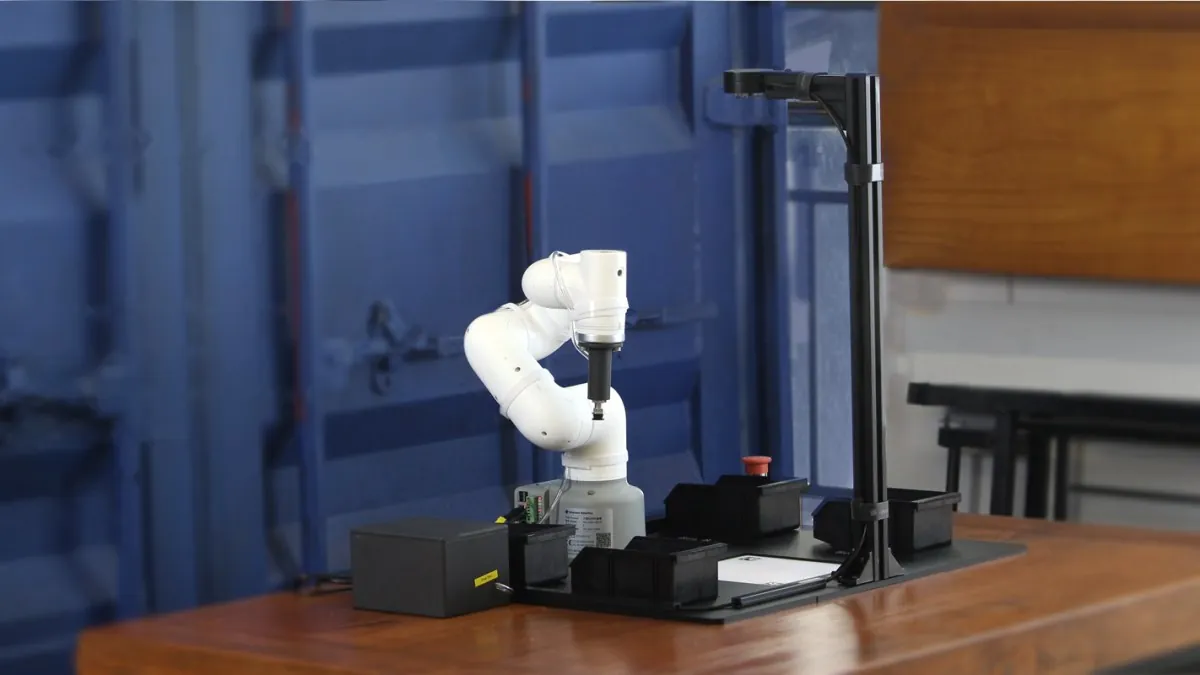
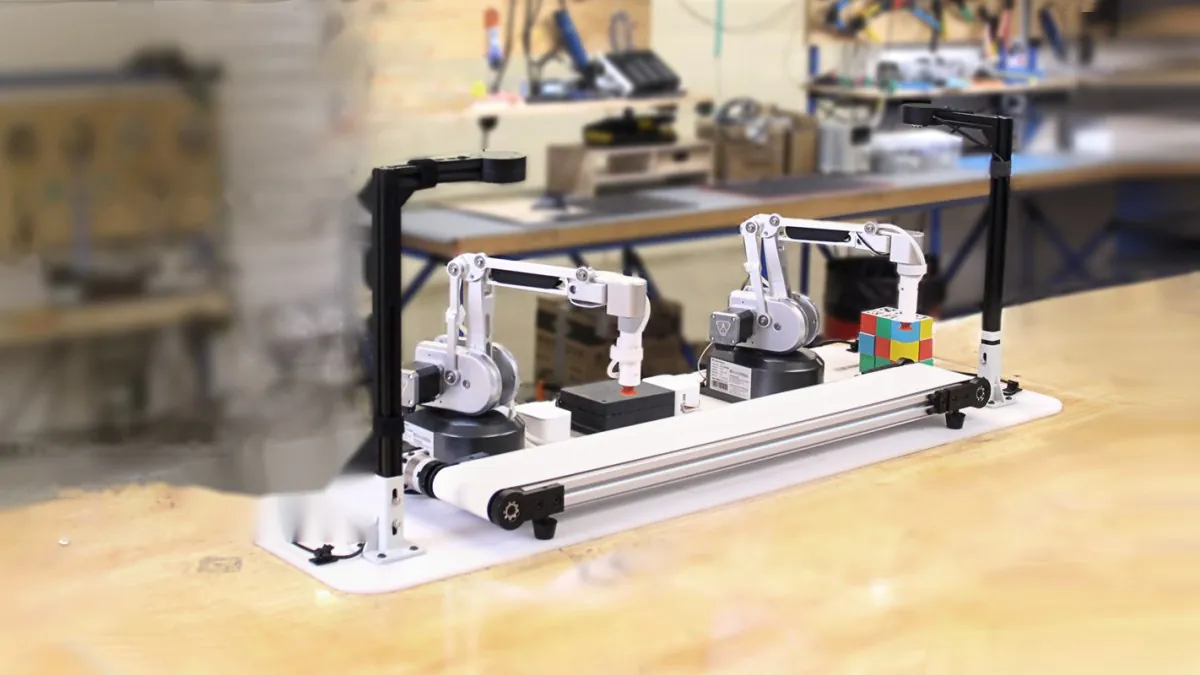
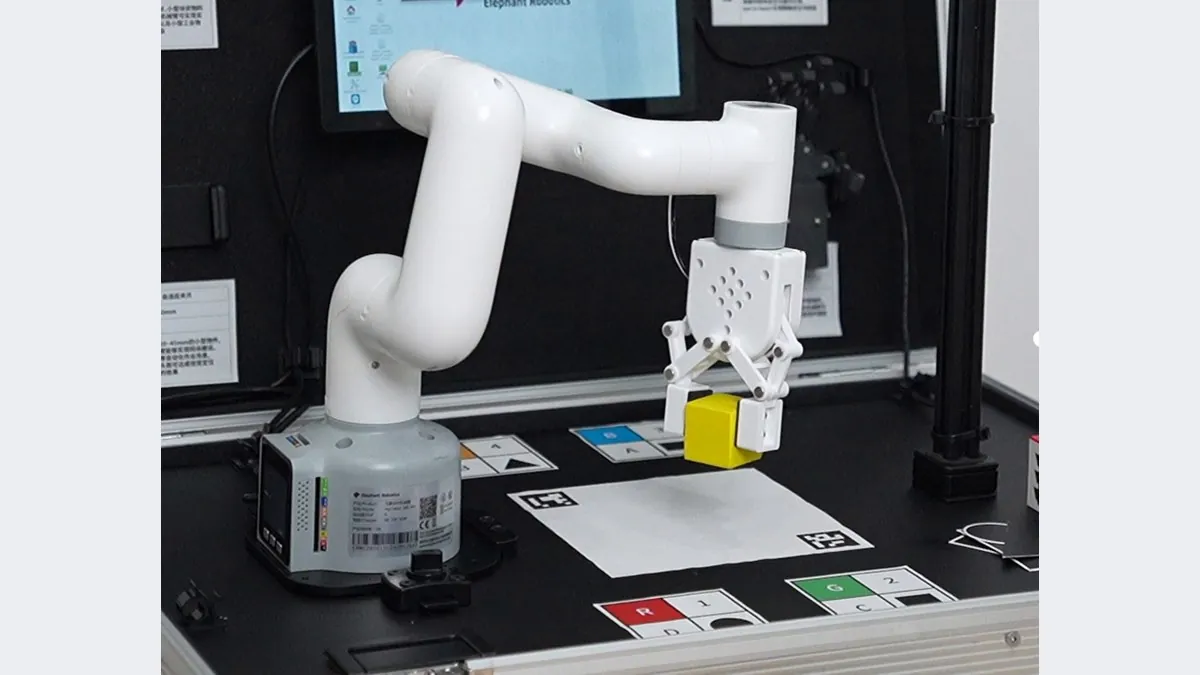
Готовые комплекты, где манипулятор работает вместе с камерой, конвейером и учебными объектами. В комплекте ПО визуализации и учебные материалы.
Как это работает
Учащиеся настраивают камеру, распознают объекты по цвету, форме и меткам, калибруют связку камеры и робота, сортируют предметы и управляют конвейером, то есть моделируют участок реального производства.
Модели в направлении
Где применяется
- Колледжимашинное зрение и автоматическая сортировка на практике
- Вузыкурсы по ИИ, OpenCV и компьютерному зрению
- Школы и олимпиадыигровые проекты и соревнования
Мобильная и композитная робототехника
Что это
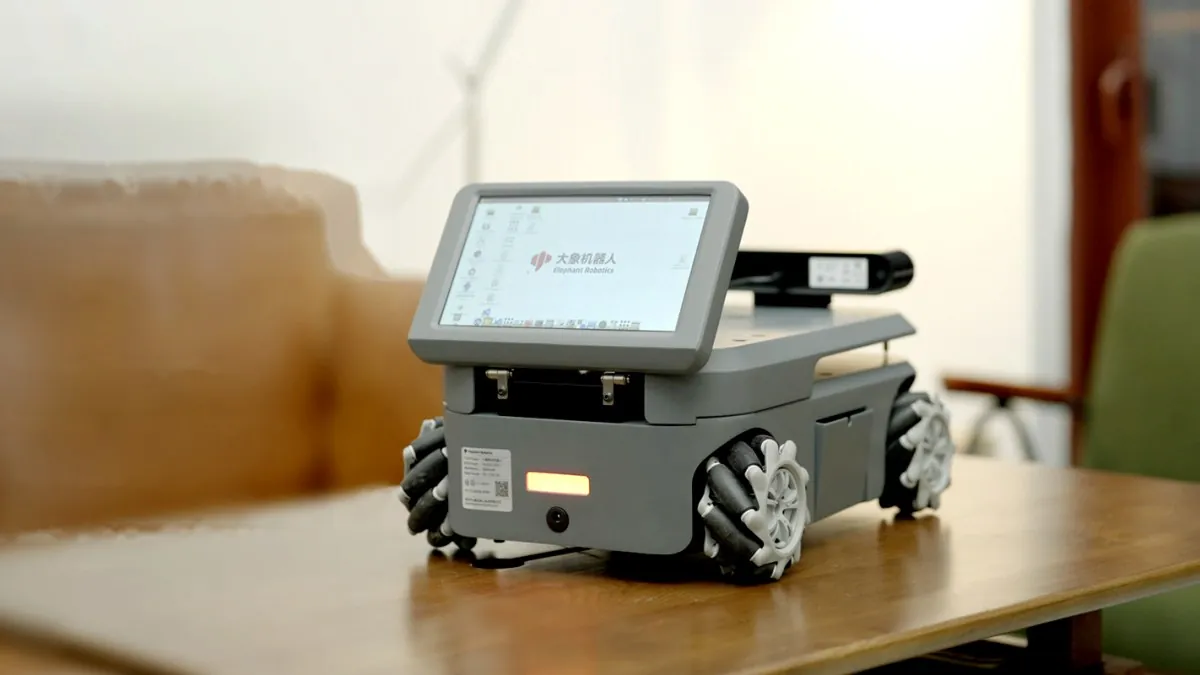
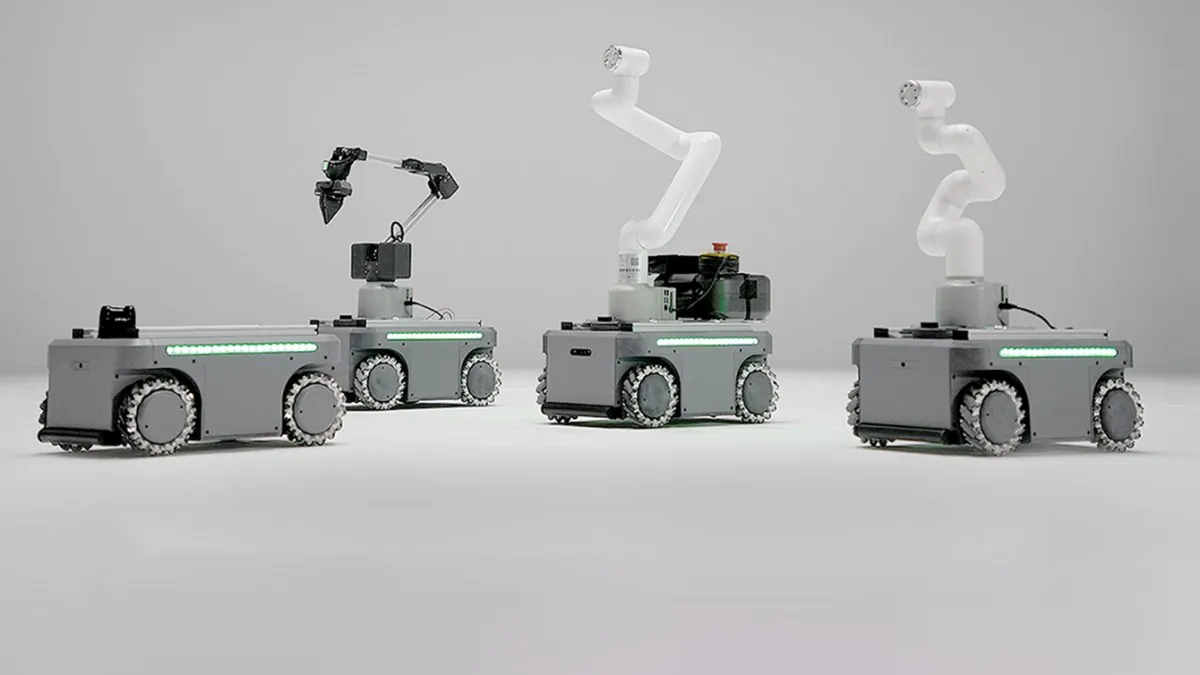
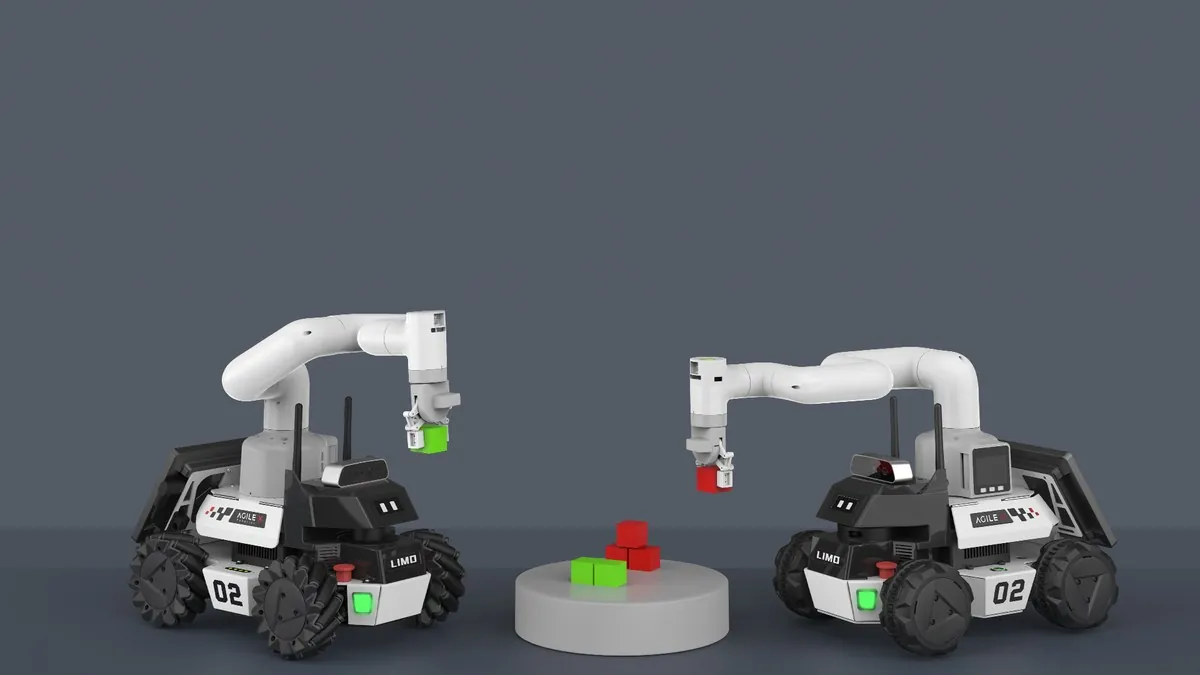
Мобильные платформы с лидаром и SLAM-навигацией, на которые ставится манипулятор. Получается робот, который сам доезжает до объекта и берёт его.
Как это работает
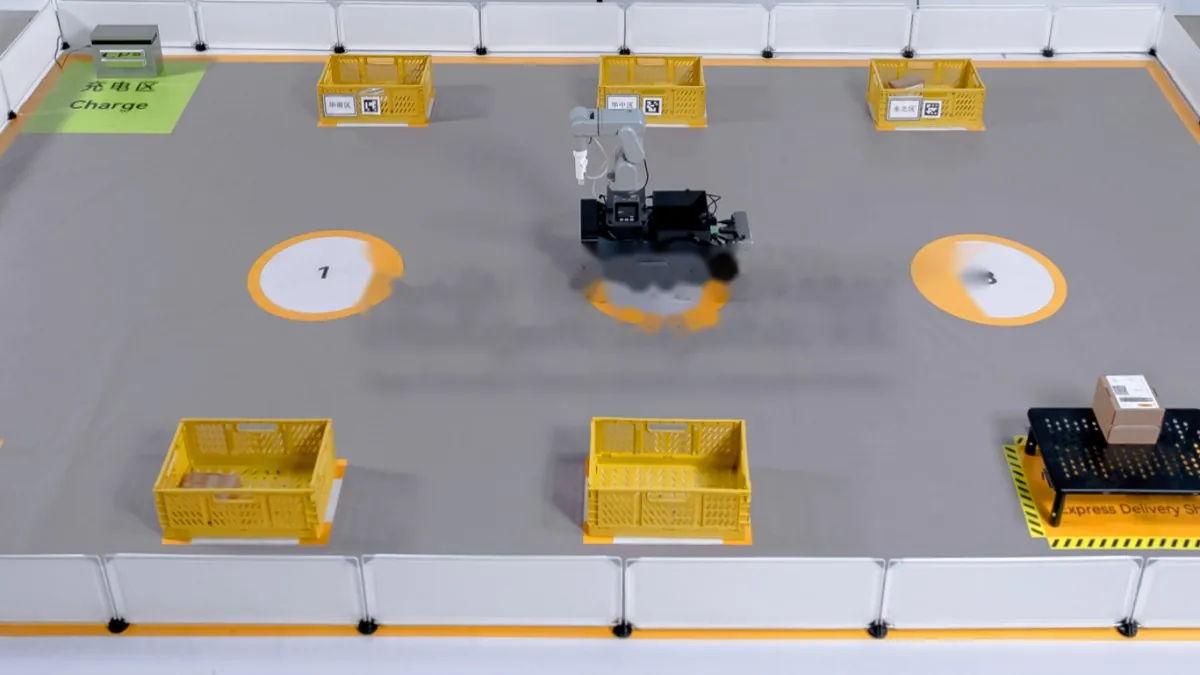
Студенты строят карту помещения, программируют маршруты и объезд препятствий в ROS, а затем объединяют навигацию с захватом предметов, как на складе с мобильными роботами.
Модели в направлении
Где применяется
- ВузыROS, SLAM, навигация и мобильная манипуляция
- Колледжиучебный полигон складской логистики
- Соревнованиямобильные робототехнические проекты
Профессиональные коботы
Что это
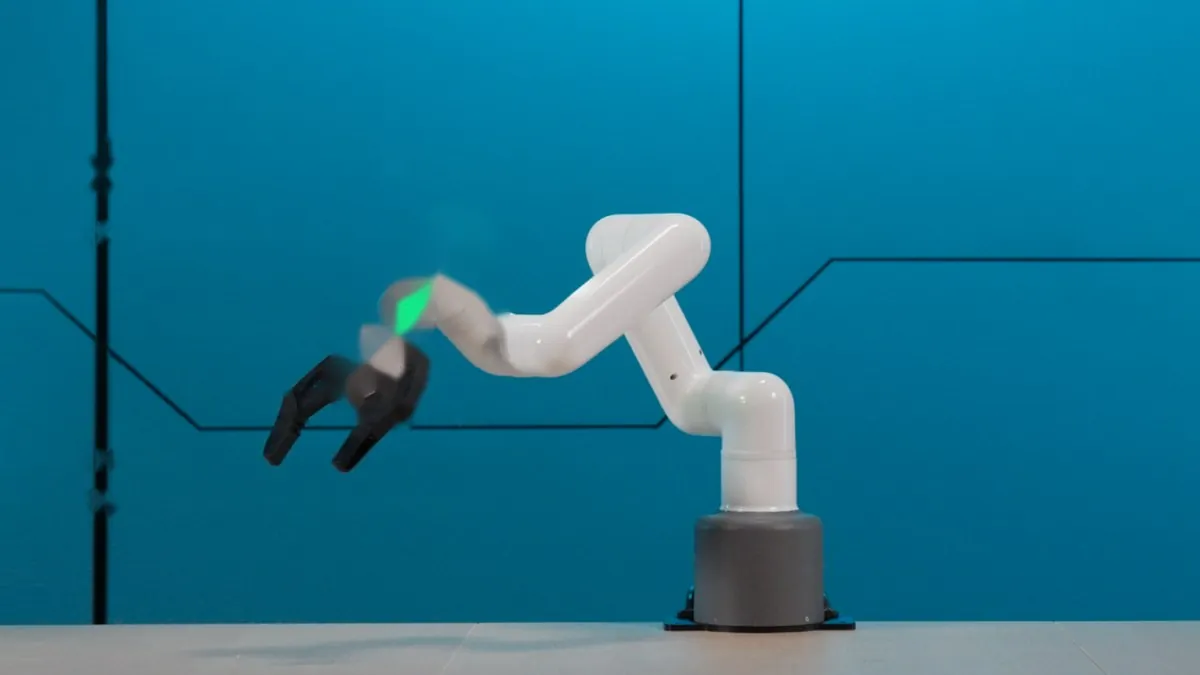
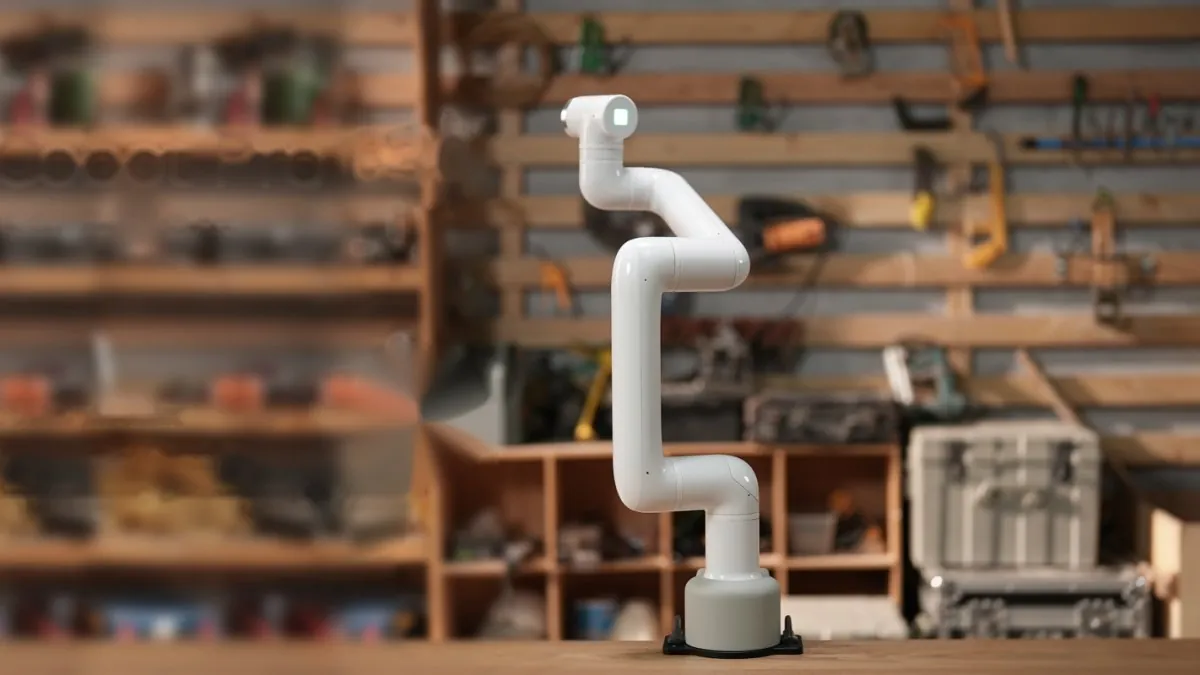
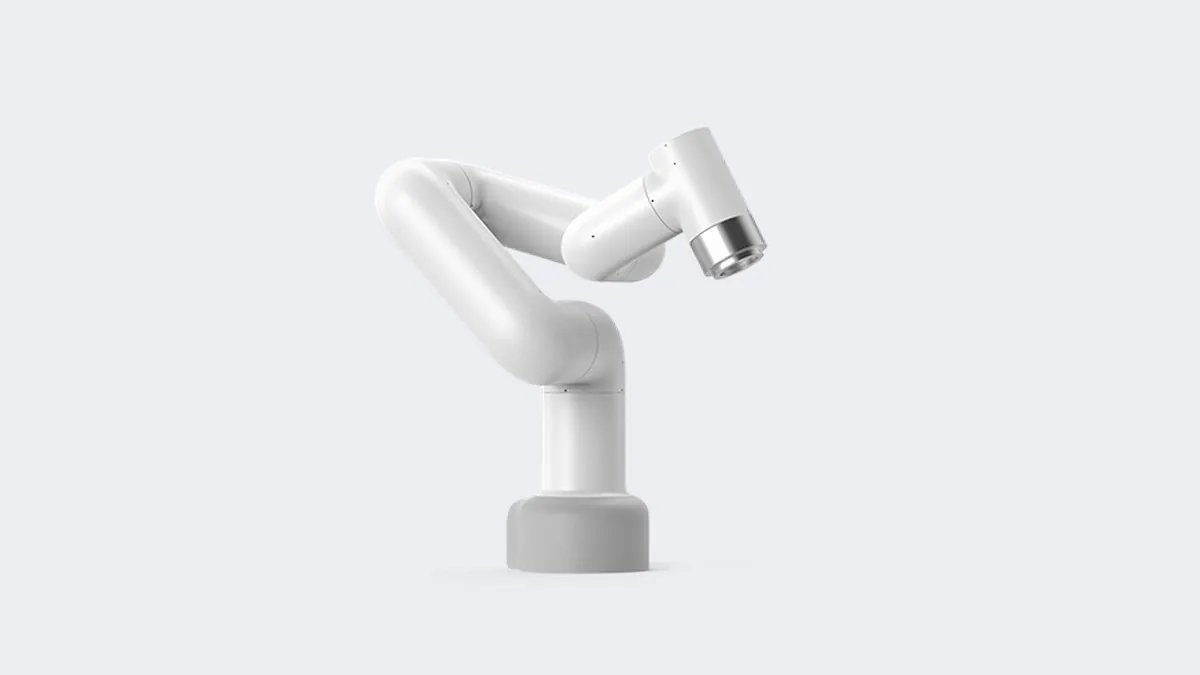
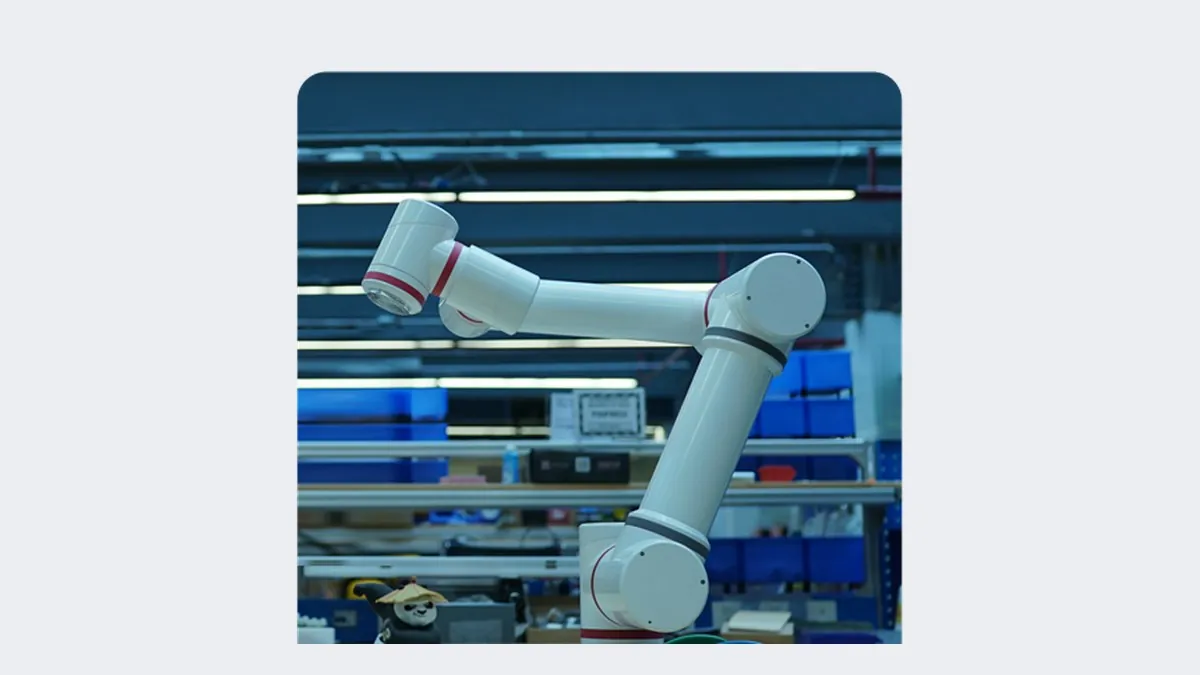
Коллаборативные роботы грузоподъёмностью от 1 до 5 кг и радиусом до 850 мм, ближе к промышленным коботам, чем настольные модели.
Как это работает
На них отрабатывают производственные задачи: сборку, перемещение и сортировку деталей, работу рядом с человеком с защитой от столкновений. Программируются с планшета, ручным обучением и через API.
Модели в направлении
Где применяется
- Лаборатории вузовисследования и прикладные проекты
- Колледжиподготовка операторов коботов
- Центры компетенцийдемонстрация коллаборативной робототехники
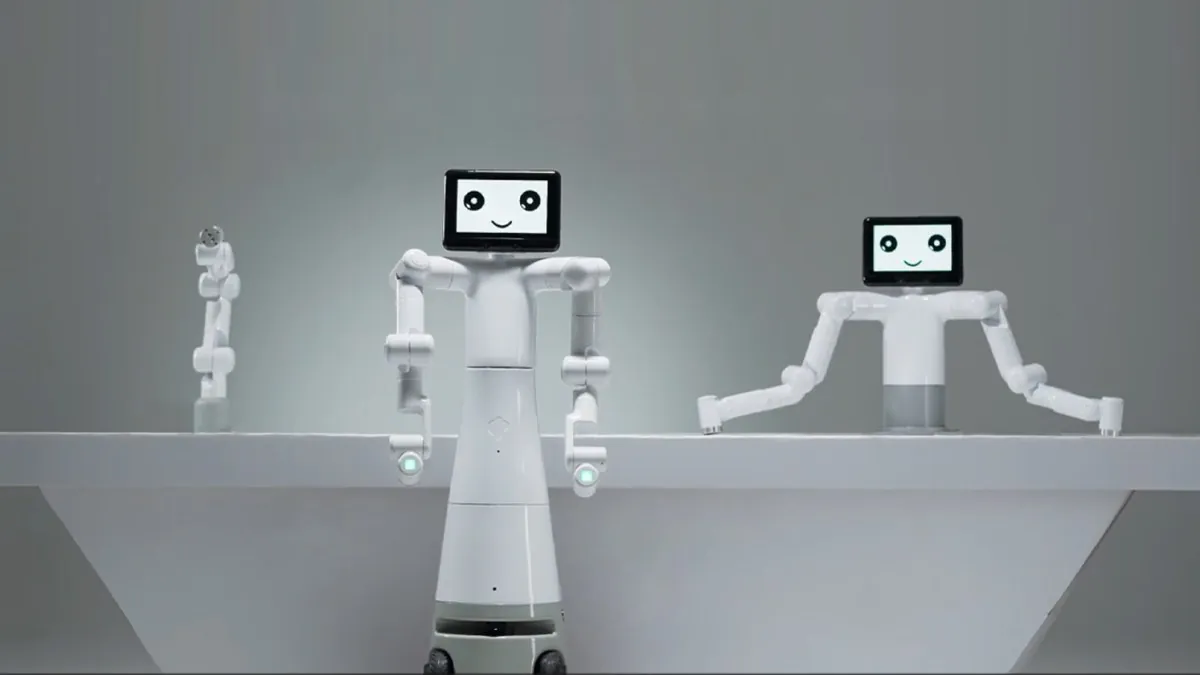
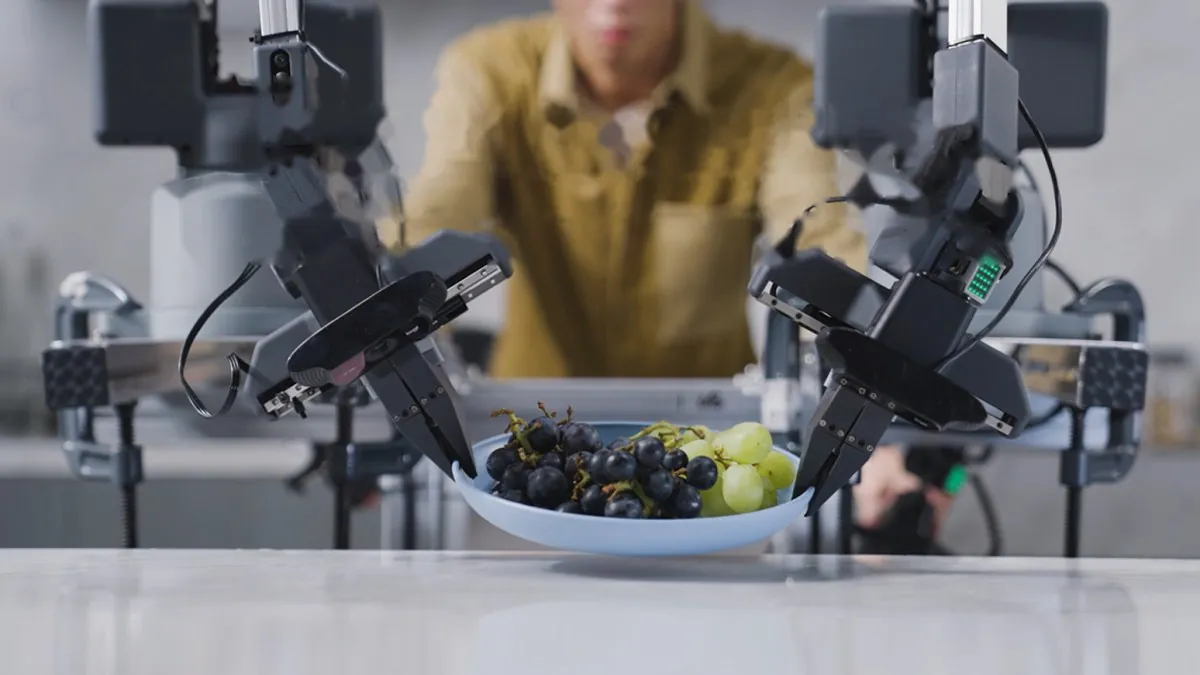
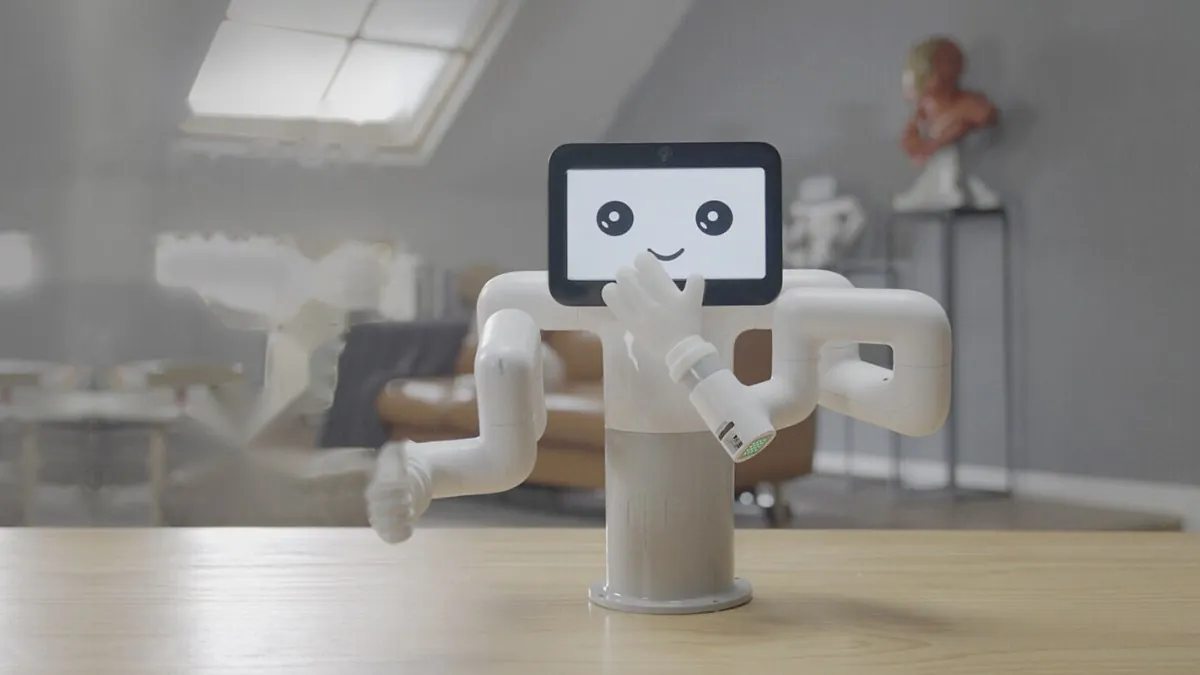
Research: гуманоиды и Embodied AI
Что это
Платформы для исследований воплощённого ИИ: 7-осевые манипуляторы, двурукие и колёсные гуманоиды, комплекты телеуправления для сбора данных движений.
Как это работает
Оператор управляет роботом через ведущее устройство, робот повторяет движения, а записанные данные используются для обучения моделей ИИ. Поддерживаются ROS, MoveIt, Gazebo и MuJoCo.
Модели в направлении
Где применяется
- Научные лаборатории вузовисследования в робототехнике и ИИ
- Магистратура и PhDэксперименты с обучением роботов
- R&D-центрыпроверка алгоритмов на реальном оборудовании
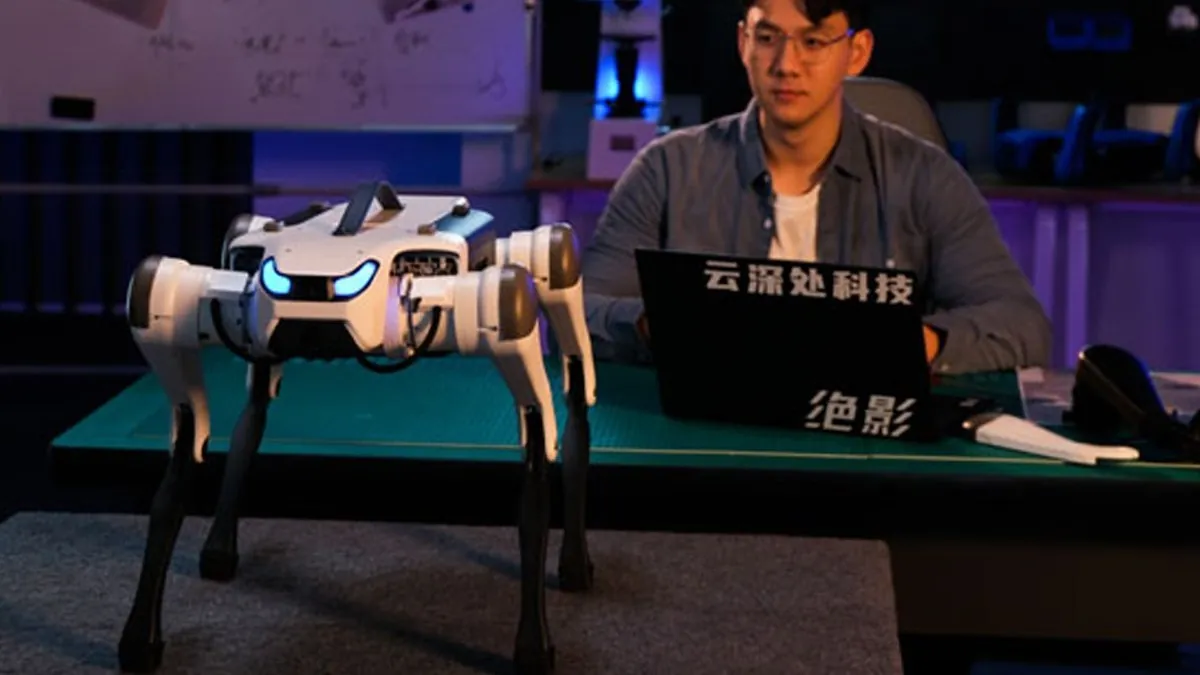
Research: робот-собака Lite3
Что это
- Четвероногий робот Deep Robotics Lite3 для обучения и исследований: открытые SDK и API управления движением, интерфейсы для систем восприятия с примерами кода, модульная доработка под задачи лаборатории.
- Basic: 12 кг, нагрузка 5 кг, запас хода 5 км, остановка перед препятствием, следование за человеком
- Venture: 2 порта Ethernet и внешнее питание 24/12/5 В для своих модулей
- Pro: USB 3.0, HDMI, Ethernet, объезд препятствий
- LIDAR: лидар и автономная навигация
Как это работает
Студенты и исследователи изучают устройство и управление шагающим роботом, пишут собственные алгоритмы движения и восприятия, ставят дополнительные датчики и модули. Робот поднимается по ступеням до 18 см и склонам до 40°, работает 1,5–2 часа.
Где применяется
- Лаборатории вузовисследования шагающей робототехники и ИИ
- Учебный процессустановка, управление и программирование робота
- Соревнованияробототехнические конкурсы и проекты
Курсы и повышение квалификации
Что это
Обучение преподавателей, операторов и программистов роботов на реальном оборудовании.
Зачем роботизировать
Оборудование работает только тогда, когда есть люди, которые умеют им пользоваться.
Как мы работаем
- 1
Постановка задачи
Обсуждаем, что мешает работать эффективно, и определяем цель роботизации
- 2
Диагностика и аудит
Разбираем процессы и оборудование на объекте
- 3
Проектирование
Проектируем решение и его интеграцию в ваш процесс
- 4
Интеграция и внедрение
Поставка, монтаж и запуск в эксплуатацию
- 5
Сервис и обучение
Поддержка и обучение персонала